|
(11) | EP 3 435 173 A1 |

| (12) | DEMANDE DE BREVET EUROPEEN |
|
|
|
|
||||||||||||||||||||||||
| (54) | MOUVEMENT MÉCANIQUE AVEC RÉSONATEUR ROTATIF, ISOCHRONE, INSENSIBLE AUX POSITIONS |
| (57) Mouvement (100) mécanique d'horlogerie comportant au moins un moyen de stockage d'énergie
(200) agencé pour entraîner un rouage (300) dont un mobile de sortie est agencé pour
pivoter autour d'un axe moteur, et comportant un résonateur rotatif (10) lequel comporte
au moins un mobile central (1), agencé pour pivoter autour d'un axe central (A), et
comportant un mobile d'entrée (2) agencé pour coopérer avec le mobile de sortie, ce
résonateur rotatif (10) comporte une pluralité d'éléments inertiels (3) chacun agencé
pour pivoter par rapport au mobile central (1) autour d'un axe secondaire (B) perpendiculaire
à l'axe central (A) et chacun rappelé vers une position de repos, relative par rapport
au mobile central (1), par au moins un élément de rappel élastique (4), et chaque
axe secondaire (B) passe par le centre de masse de l'élément inertiel (3) qui lui
est associé.
|
Domaine de l'invention
[0001] L'invention concerne un mouvement mécanique d'horlogerie comportant au moins un moyen de stockage d'énergie agencé pour entraîner un rouage dont un mobile de sortie est agencé pour pivoter autour d'un axe moteur, et comportant un résonateur rotatif lequel comporte au moins un mobile central, agencé pour pivoter autour d'un axe central, et comportant un mobile d'entrée agencé pour coopérer avec le mobile de sortie.
Arrière-plan de l'invention
[0004] La plupart des montres mécaniques actuelles sont munies d'un balancier-spiral et d'un échappement à ancre suisse. Le balancier-spiral constitue la base de temps de la montre. On l'appelle aussi résonateur. L'échappement, quant à lui, rempli deux fonctions principales:
- entretenir les va-et-vient du résonateur ;
- compter ces va-et-vient.
[0005] En plus de ces deux fonctions principales, l'échappement, doit être robuste, résister aux chocs, éviter de coincer le mouvement (renversement), et indéréglable dans le temps.
[0006] L'échappement à ancre suisse, le plus généralement utilisé, a un rendement énergétique faible, de l'ordre de 30%. Ce faible rendement provient du fait que les mouvements de l'échappement sont saccadés, qu'il y a des chutes ou chemins perdus qui sont nécessaires pour s'accommoder des dispersions d'usinage, et aussi du fait que plusieurs composants se transmettent leur mouvement via des plans inclinés qui frottent les uns par rapport aux autres.
Résumé de l'invention
[0007] La présente invention a pour objectif de supprimer les saccades de l'échappement, afin d'en augmenter le rendement. Pour atteindre cet objectif, on propose un résonateur rotatif, caractérisé notamment par la possibilité d'entretenir la rotation par un couple appliqué directement sur l'axe du résonateur, évitant ainsi les pertes dynamiques d'un échappement à ancre classique.
[0008] Historiquement, les horlogers n'ont pas considéré les résonateurs rotatifs comme base de temps pour les montres car les résonateurs rotatifs ne sont généralement pas isochrones, et ils sont de surcroît sensibles à la gravité, donc à la position de la montre dans le champ de pesanteur.
[0009] Un mécanisme comme le régulateur de Watt peut constituer une base de résonateur rotatif, mais au prix de modifications pour le rendre isochrone et insensible à la gravité. En effet, le régulateur de Watt est sensible à son orientation dans le champ de gravité, car le centre de masse global des deux masselottes se déplace lorsque l'amplitude change : les masselottes montent le long de l'axe lorsque l'amplitude augmente. Dès lors, la contribution de la gravité à la force de rappel fluctue avec l'orientation. De plus le régulateur de watt est anisochrone car la force de rappel des masselottes, par ressort et/ou par gravité ne répond pas à certaines conditions.
[0010] L'invention s'attache donc à remplir les conditions qui permettent d'avoir un résonateur rotatif utilisable comme base de temps pour un instrument horaire :
- condition d'isochronisme : existence de forces de rappel élastiques (ou potentiel élastique) provoquant sur le centre de masse de chaque demi-bras une force centrale d'intensité proportionnelle à la distance entre l'axe de rotation et le centre de masse du demi-bras ;
- condition d'insensibilité aux positions : utilisation d'au moins deux demi-bras guidés, de façon à pouvoir éloigner leur centre de masse de l'axe de rotation, tout en maintenant le centre de masse global du résonateur en position fixe ;
- condition de forces de réactions nulles dans le support: utilisation de bras répartis en symétrie autour de l'axe, pour annuler les réactions dans les pivots à toutes les amplitudes.
[0011] A cet effet, l'invention concerne un mouvement mécanique d'horlogerie selon la revendication 1.
Description sommaire des dessins
[0013] D'autres caractéristiques et avantages de l'invention apparaîtront à la lecture de la description détaillée qui va suivre, en référence aux dessins annexés, où :
- la figure 1 représente, de façon schématisée et en perspective, une première variante de mécanisme résonateur selon l'invention, réalisée sur la base base du mécanisme résonateur à pantographe selon la demande EP16195399 du du même déposant, mais où le pivotement des éléments inertiels se fait orthogonalement au pivotement de l'entraînement ;
- la figure 2 représente, de façon similaire à la figure 1, une autre variante de mécanisme résonateur selon l'invention, simplifiée par suppression des liaisons cinématiques articulées ;
- la figure 3 représente le détail d'un mécanisme résonateur rotatif, similaire à celui de la figure 2, comportant un mobile central agencé pour pivoter autour d'un axe central, et par rapport auquel sont mobiles, selon un axe orthogonal, deux éléments inertiels méplats, rappelés vers le mobile central par des moyens de rappel élastique ici constitués par des vés élastiques à lames fines ;
- la figure 4 est une variante dans laquelle les moyens de rappel élastique sont constitués par des guidages flexibles à lames croisées, chaque guidage flexible comportant deux niveaux et une lame par niveau, ces deux lames se croisant en projection sur un pan parallèle à ceux des niveaux ;
- la figure 5 est une vue en projection plane d'un premier agencement comportant deux telles lames croisées asymétriques, dans un agencement particulier agencé pour créer un couple de rappel proportionnel au sinus du double de l'angle de pivotement ;
- la figure 6 est une vue en projection plane d'un deuxième agencement comportant deux lames formant un pivot RCC à centre de rotation déporté, dans un agencement particulier agencé pour créer également un couple de rappel proportionnel au sinus du double de l'angle de pivotement ;
- la figure 7 représente, de façon schématisée et en perspective, un mouvement comportant un tel résonateur rotatif, d'axe central parallèle à l'axe principal d'affichage du mouvement ;
- la figure 8 représente, de façon schématisée et en perspective, un mouvement comportant un tel résonateur rotatif, d'axe central perpendiculaire à l'axe principal d'affichage du mouvement.
Description détaillée des modes de réalisation préférés
[0014] La demande EP16195399 du même déposant concerne un mécanisme résonateur pour mouvement d'horlogerie, comportant un mobile d'entrée monté pivotant autour d'un axe de rotation et soumis à un couple moteur, et comportant un mobile central, solidaire en rotation avec ce mobile d'entrée autour de l'axe de rotation et agencé pour tourner en continu. Ce mécanisme résonateur comporte une pluralité de N éléments inertiels, chacun mobile selon au moins un degré de liberté par rapport au mobile central, et rappelé vers l'axe de rotation par des moyens de rappel élastique, qui sont agencés pour provoquer un effort de rappel sur le centre de masse de l'élément inertiel. Ce mécanisme résonateur présente une symétrie de rotation d'ordre N. Ce mécanisme résonateur comporte des moyens de liaison cinématique entre tous les éléments inertiels, et qui sont agencés pour maintenir, à tout instant, tous les centres de masse des éléments inertiels à la même distance de l'axe de rotation, et les moyens de rappel élastique provoquent un potentiel élastique caractérisé par une relation particulière. Plus particulièrement, ce mécanisme résonateur a une structure de type pantographe.
[0015] Il s'agit ici d'améliorer un tel mécanisme. En effet, le couple d'entraînement et le couple de résistance aérodynamique génèrent une force radiale qui s'ajoute au potentiel élastique, et vient perturber l'isochronisme.
[0016] La présente invention se propose d'orienter différemment le pivotement des éléments inertiels, afin de ne pas perturber l'isochronisme par l'entraînement ou des forces aérodynamiques tangentielles. La figure 1 illustre une variante de mécanisme résonateur selon l'invention, où le pivotement des éléments inertiels se fait orthogonalement au pivotement de l'entraînement.
[0017] La figure 2 montre que la liaison articulée complexe du mécanisme de la figure 1, découlant directement de la demande EP16195399, peut disparaître au profit d'une structure très simple : la présente invention a l'avantage de combiner le mobile d'entraînement et le résonateur en une seule entité très simple à réaliser.
[0018] Ce mécanisme évite les chocs et les frottements inhérents à des mécanismes d'entraînement à rainure, ou bielle-manivelle, mal accordés.
[0019] L'invention évite la multiplication inutile d'éléments élastiques, entre la platine et l'élément inertiel d'une part, et entre le mobile d'entraînement et l'élément inertiel d'autre part.
[0020] Ainsi, l'invention concerne un mouvement 100 mécanique d'horlogerie comportant au moins un moyen de stockage d'énergie 200, tel qu'un barillet ou similaire, agencé pour entraîner un rouage 300 dont un mobile de sortie est agencé pour pivoter autour d'un axe moteur.
[0021] Ce mouvement 100 comporte un résonateur rotatif 10, lequel comporte au moins un mobile central 1, agencé pour pivoter autour d'un axe central A.
[0023] Le mobile central 1 comporte un mobile d'entrée 2, qui est agencé pour coopérer avec le mobile de sortie.
[0024] Selon l'invention, le résonateur rotatif 10 comporte au moins un élément inertiel 3 agencé pour pivoter par rapport au mobile central 1 autour d'un axe secondaire B perpendiculaire à l'axe central A et sécant avec lui, et rappelé vers une position de repos, relative par rapport au mobile central 1, par au moins un élément de rappel élastique 4, et cet axe secondaire B passe par le centre de masse de l'élément inertiel 3 qui lui est associé.
[0025] Plus particulièrement, le résonateur rotatif 10 comporte une pluralité d'éléments inertiels 3, chacun agencé pour pivoter par rapport au mobile central 1 autour d'un axe secondaire B perpendiculaire à l'axe central A et sécant avec lui, et chacun rappelé vers une position de repos, relative par rapport au mobile central 1, par au moins un élément de rappel élastique 4.
[0026] Et chaque axe secondaire B passe par le centre de masse de l'élément inertiel 3 qui lui est associé.
[0027] Plus particulièrement, cet au moins un élément de rappel élastique 4 est agencé pour appliquer à l'élément inertiel 3 respectif un couple avec un moment de rappel élastique, selon la relation:
où θ1 est l'angle d'inclinaison de l'élément inertiel 3 par rapport à sa position de repos qui est sa position d'équilibre à l'arrêt,
où ω3 est la vitesse de rotation du mobile central 1, qui est donc la pulsation du résonateur,
où I2 est l'inertie de l'élément inertiel 3 par rapport un axe transverse E perpendiculaire à la fois à l'axe central A et à l'axe secondaire B,
et où I3 est l'inertie de l'élément inertiel 3 par rapport à l'axe central A.
[0028] Plus particulièrement, ce résonateur rotatif 10 présente, dans une position de repos, une symétrie de rotation autour de l'axe central A, d'ordre N, où N est un entier, supérieur ou égal à 2.
[0029] Plus particulièrement, les éléments inertiels 3 que comporte le résonateur rotatif 10 sont, dans une position de repos, en symétrie de rotation autour de l'axe central A, d'ordre N, où N est un entier, supérieur ou égal à 2.
[0030] Plus particulièrement encore, chaque élément inertiel 3 présente une symétrie de rotation d'ordre 2 autour de son axe secondaire B.
[0031] Dans une variante, au moins un élément de rappel élastique 4 est fixé à une première extrémité au mobile central 1, et à une deuxième extrémité à l'élément inertiel 3.
[0032] Dans une autre variante, qui peut naturellement être combinée avec la précédente, au moins un élément de rappel élastique 4 est fixé à une première extrémité à un élément inertiel 3, et à une deuxième extrémité à un autre élément inertiel 3.
[0033] Dans une autre variante encore, visible notamment sur les figures 3 et 4, chaque élément de rappel élastique 4 est fixé à une première extrémité au mobile central 1, et à une deuxième extrémité à un élément inertiel 3.
[0034] Plus particulièrement, et tel que visible sur les réalisations illustrées, non limitatives, tous les éléments inertiels 3 d'un même résonateur rotatif 10 sont agencés pour pivoter autour d'un axe secondaire B commun.
[0035] Dans des variantes particulières visibles notamment aux figures 3 et 4, au moins un dit élément inertiel 3 est au moins 5 fois plus long que large, et au moins 5 fois plus large qu'épais.
[0036] Dans un mode de réalisation avantageux, le résonateur rotatif 10 comporte au moins un guidage flexible, pour assurer le pivotement et le rappel élastique d'au moins un élément inertiel 3 par rapport au mobile central 1.
[0037] Ce guidage flexible peut être réalisé de différentes façons : lames flexibles ou lames à cols, agencées de façon croisée en plan, ou selon des plans parallèles et croisées en projection sur un de ces plans parallèles, ou encore agencées selon une configuration RCC (Remote Center Compliance) c'est-à-dire à centre de rotation déporté, les lames faisant un vé entre elles, ou autres.
[0038] L'utilisation de tels guidages flexibles pour réaliser la fonction de guidage rotatif et de rappel élastique permet de supprimer les frottements inhérents à un pivot traditionnel de type arbre-palier, ou similaire.
[0039] Selon le mode de réalisation, ces guidages flexibles peuvent être, ou bien rapportés sur le mobile central 1 et/ou sur un élément inertiel 3, ou être monobloc avec au moins l'un des deux, ou les deux. Les exécutions monobloc peuvent être en matériau micro-usinable, mis en oeuvre par procédé « Liga » ou « Mems » ou similaire, en matériau au moins partiellement amorphe, en silicium et oxyde de silicium, en « DLC » (diamant like carbon), ou autre.
[0040] Plus particulièrement, ce guidage flexible est un pivot à lames qui sont, ou croisées coplanaires, ou croisées en projection sur un plan de projection perpendiculaire à l'axe central A comme dans la réalisation de la figure 4. Cette configuration présente l'avantage de garantir des performances de marche excellentes.
[0041] Il est avantageux que le centre de masse global reste fixe, et que le cumul des éventuels déplacements parasites des centres de masse individuels des éléments inertiels, lors de leur pivotement, s'annule. C'est-à-dire que le centre de masse global de tout le résonateur rotatif10 reste fixe indépendamment de l'amplitude. Ceci peut être obtenu notamment par la combinaison de la symétrie géométrique en rotation, et par le choix de guidage flexibles identiques pour tout le résonateur rotatif 10 : chaque élément inertiel 3 qui le compose est rappelé par le même guidage flexible.
[0042] L'utilisation des lames croisées, dans des géométries particulières, permet, encore, d'assurer que le couple de rappel provoqué par le guidage flexible sur chacun des éléments inertiels est proportionnel au sinus du double de l'angle de pivotement de cet élément inertiel 3.
[0043] Deux agencements particuliers, nullement limitatifs, sont décrits ci-après pour exposer des moyens d'y parvenir.
[0044] La figure 5 montre un pivot à lames croisées asymétrique : ce guidage flexible est agencé pour imprimer à l'élément inertiel 3 un couple de rappel proportionnel au sinus du double de l'angle de pivotement dudit élément inertiel 3. Ce guidage flexible comporte deux lames flexibles 31, 32, asymétriques joignant chacune un premier encastrement 41, 42, du mobile central 1 à un deuxième encastrement 51, 52 de l'élément inertiel 3. Ces premiers encastrements 41, 42, définissent avec les deuxièmes encastrements 51, 52, respectifs deux directions principales de lames DL1, DL2. Le mobile central 1 et l'élément inertiel 3 sont chacun plus rigide que chacune des lames flexibles 31, 32. Les deux directions principales de lames DL1, DL2, définissent un axe de pivotement théorique D, à leur croisement quand ces deux lames flexibles 31, 32 sont coplanaires, ou au croisement de leurs projections sur le plan de projection quand les deux lames flexibles 31, 32, se développent sur deux niveaux parallèles au plan de projection mais ne sont pas coplanaires comme dans le cas de la figure 4, et selon un angle au sommet α égal à 112.5°. La deuxième 32 de ces lames a, entre ses encastrements opposés, une deuxième longueur totale L2 triple de la première longueur totale L1 de la première 31 des lames. Et les distances entre les premiers encastrements 41, 42, et l'axe de pivotement théorique D sont, pour la deuxième lame 32 une deuxième distance axiale D2 égale à 0.875 fois la deuxième longueur totale L2, et, pour la première lame 31, une première distance axiale D1 égale à 0.175 fois la première longueur totale L1.
[0045] La figure 6 montre une configuration RCC, à centre de rotation déporté, qui n'est pas réalisée de façon monobloc, mais où les lames sont contraintes angulairement d'un faible angle, au voisinage d'au moins une de leurs extrémités, par exemple par introduction d'une fente déportée latéralement par rapport à la direction de lame théorique. Le guidage flexible réalisé par ce pivot RCC particulier permet aussi de créer un couple proportionnel au sinus de deux fois l'angle, ledit guidage flexible est réalisé par un pivot à lames à centre de rotation déporté constituant un pivot virtuel, dont l'encastrement des lames 31, 32, dans des logements 51, 52, que comporte le mobile central 1 et/ou le élément inertiel 3 résulte d'une précontrainte angulaire de 0.15 radian, avec une torsion à l'encastrement, l'angle au sommet que forment les directions des encastrements des lames 31, 32, au niveau du pivot virtuel est de 52.642°, et la distance entre le pivot virtuel et l'encastrement le plus proche est égale à 0.268864 fois la longueur de chacune des lames 31, 32, qui sont ici identiques, entre leurs encastrements à l'état libre avant la précontrainte de leur extrémité.
[0047] Plus particulièrement encore, ce guidage flexible comporte des lames en silicium oxydé, sur lesquelles une croissance différentielle de dioxyde de silicium lors d'un traitement thermique permet de mettre sous forte précontrainte des éléments de plus faible section, tels que des lames au sein d'un ensemble monobloc.
[0048] Dans la variante de la figure 1, le résonateur rotatif 10 comporte, articulés avec certains éléments inertiels 3, des éléments de liaison cinétique supplémentaires 5, qui constituent avec ces éléments inertiels 3 une structure articulée de type pantographe, et qui sont agencés pour augmenter le déploiement radial du résonateur rotatif 10 en limitant sa hauteur selon l'axe central A.
[0049] Dans la variante de la figure 7, le mouvement 100 comporte au moins un axe principal P d'affichage par aiguilles ou disques, et l'axe central A est parallèle à cet axe principal P.
[0050] Dans la variante de la figure 8, l'axe central A est cette fois perpendiculaire à l'axe principal P.
[0051] Par exemple, le mobile de sortie du rouage 300 est une vis sans fin, agencée pour coopérer avec un pignon qui constitue le mobile d'entrée 2.
[0052] De façon particulière, le résonateur rotatif 10 comporte seulement deux ou trois éléments inertiels 3. En effet, un compromis est à trouver entre les performances et l'encombrement, et un résonateur à deux éléments inertiels en symétrie de rotation assure les performances requises.
[0053] Dans une variante avantageuse, le pivotement du mobile central 1 est effectué sur au moins un pivot magnétique, de façon à obtenir le meilleur rendement.
[0055] La présente invention présente des avantages importants :
- la suppression du travail du frottement des pivots d'un balancier-spiral usuel, pour augmenter le facteur de qualité du résonateur ;
- la suppression des saccades de l'échappement afin d'augmenter le rendement d'échappement ;
- l'augmentation de la réserve de marche des montres mécaniques actuelles ;
- l'augmentation de la précision des montres mécaniques actuelles.
1. Mouvement (100) mécanique d'horlogerie comportant au moins un moyen de stockage d'énergie
(200) agencé pour entraîner un rouage (300) dont un mobile de sortie est agencé pour
pivoter autour d'un axe moteur, et comportant un résonateur rotatif (10) lequel comporte
au moins un mobile central (1), agencé pour pivoter autour d'un axe central (A), et
comportant un mobile d'entrée (2) agencé pour coopérer avec ledit mobile de sortie,
caractérisé en ce que ledit résonateur rotatif (10) comporte au moins un élément inertiel (3) agencé pour
pivoter par rapport au mobile central (1) autour d'un axe secondaire (B) perpendiculaire
audit axe central (A) et sécant avec lui, et rappelé vers une position de repos, relative
par rapport audit mobile central (1), par au moins un élément de rappel élastique
(4), et encore caractérisé en ce que ledit axe secondaire (B) passe par le centre de masse dudit élément inertiel (3)
qui lui est associé.
2. Mouvement (100) selon la revendication 1, caractérisé en ce que ledit résonateur rotatif (10) comporte une pluralité d'éléments inertiels (3) chacun
agencé pour pivoter par rapport au mobile central (1) autour d'un axe secondaire (B)
perpendiculaire audit axe central (A) et sécant avec lui, et chacun rappelé vers une
position de repos, relative par rapport audit mobile central (1), par au moins un
élément de rappel élastique (4), et encore caractérisé en ce que chaque dit axe secondaire (B) passe par le centre de masse dudit élément inertiel
(3) qui lui est associé.
3. Mouvement (100) selon la revendication 1 ou 2, caractérisé en ce que ledit au moins un élément de rappel élastique (4) est agencé pour appliquer audit
élément inertiel (3) un couple avec un moment de rappel élastique, selon la relation:
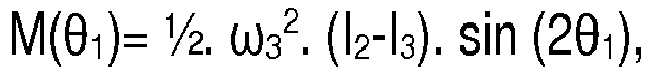
où θ1 est l'angle d'inclinaison dudit élément inertiel (3) par rapport à sa dite position de repos qui est sa position d'équilibre à l'arrêt, où ω3 est la vitesse de rotation dudit mobile central (1), où I2 est l'inertie dudit élément inertiel (3) par rapport un axe transverse (E) perpendiculaire à la fois audit axe central (A) et audit axe secondaire (B) et où I3 est l'inertie dudit élément inertiel (3) par rapport audit axe central (A).
où θ1 est l'angle d'inclinaison dudit élément inertiel (3) par rapport à sa dite position de repos qui est sa position d'équilibre à l'arrêt, où ω3 est la vitesse de rotation dudit mobile central (1), où I2 est l'inertie dudit élément inertiel (3) par rapport un axe transverse (E) perpendiculaire à la fois audit axe central (A) et audit axe secondaire (B) et où I3 est l'inertie dudit élément inertiel (3) par rapport audit axe central (A).
4. Mouvement (100) selon l'une des revendications 1 à 3, caractérisé en ce que ledit résonateur rotatif (100) présente, dans une position de repos, une symétrie
de rotation autour dudit axe central (A), d'ordre N, où N est supérieur ou égal à
2.
5. Mouvement (100) selon la revendication 2, caractérisé en ce que lesdits éléments inertiels (3) que comporte ledit résonateur rotatif (10) sont, dans
une position de repos, en symétrie de rotation autour dudit axe central (A), d'ordre
N, où N est supérieur ou égal à 2.
6. Mouvement (100) selon l'une des revendications 1 à 5, caractérisé en ce que au moins un dit élément inertiel (3) présente une symétrie de rotation d'ordre 2
autour de son dit axe secondaire (B).
7. Mouvement (100) selon la revendication 6, caractérisé en ce que chaque dit élément inertiel (3) présente une symétrie de rotation d'ordre 2 autour
de son dit axe secondaire (B).
8. Mouvement (100) selon l'une des revendications 1 à 7, caractérisé en ce que au moins un dit élément de rappel élastique (4) est fixé à une première extrémité
audit mobile central (1), et à une deuxième extrémité audit élément inertiel (3).
9. Mouvement (100) selon l'une des revendications 1 à 8, caractérisé en ce que au moins un dit élément de rappel élastique (4) est fixé à une première extrémité
à un dit élément inertiel (3), et à une deuxième extrémité à un autre dit élément
inertiel (3).
10. Mouvement (100) selon la revendication 8, caractérisé en ce que chaque dit élément de rappel élastique (4) est fixé à une première extrémité audit
mobile central (1), et à une deuxième extrémité audit élément inertiel (3).
11. Mouvement (100) selon l'une des revendications 1 à10, caractérisé en ce que tous lesdits éléments inertiels (3) sont agencés pour pivoter autour d'un axe secondaire
(B) commun.
12. Mouvement (100) selon l'une des revendications 1 à 11, caractérisé en ce que au moins un dit élément inertiel (3) est au moins 5 fois plus long que large, et
au moins 5 fois plus large qu'épais.
13. Mouvement (100) selon l'une des revendications 1 à 12, caractérisé en ce que ledit résonateur rotatif (10) comporte au moins un guidage flexible pour assurer
le pivotement et le rappel élastique d'au moins un dit élément inertiel (3) par rapport
audit mobile central (1).
14. Mouvement (100) selon la revendication 13, caractérisé en ce que ledit guidage flexible est un pivot à lames qui sont, ou croisées coplanaires, ou
croisées en projection sur un plan de projection perpendiculaire audit axe central
(A), ou à centre de rotation déporté.
15. Mouvement (100) selon la revendication 13 ou 14, caractérisé en ce que ledit guidage flexible est agencé pour imprimer audit élément inertiel (3) un couple
de rappel proportionnel au sinus du double de l'angle de pivotement dudit élément
inertiel (3).
16. Mouvement (100) selon les revendications 14 et 15, caractérisé en ce que ledit guidage flexible comporte deux lames flexibles (31 ; 32) asymétriques joignant
chacune un premier encastrement (41 ; 42) dudit mobile central (1) à un deuxième encastrement
(51 ; 52) dudit élément inertiel (3) lesdits premiers encastrements (41 ; 42) définissant
avec lesdits deuxièmes encastrements (51 ; 52) respectifs deux directions principales
de lames (DL1 ; DL2), ledit mobile central (1) et ledit élément inertiel (3) étant
chacun plus rigide que chacune desdites lames flexibles (31 ; 32), et lesdites deux
directions principales de lames (DL1 ; DL2) définissant un axe de pivotement théorique
(D), à leur croisement quand lesdites deux lames flexibles (31 ; 32) sont coplanaires,
ou au croisement de leurs projections sur ledit plan de projection quand lesdites
deux lames flexibles (31 ; 32) se développent sur deux niveaux parallèles audit plan
de projection mais ne sont pas coplanaires, et selon un angle au sommet (α) égal à
112.5°, en ce que la deuxième (32) desdites lames a, entre ses encastrements opposés, une deuxième
longueur totale (L2) triple de la première longueur totale (L1) de la première (31)
desdites lames, et, en ce que les distances entre lesdits premiers encastrements (41 ; 42) et ledit axe de pivotement
théorique (D) sont, pour ladite deuxième (32) desdites lames une deuxième distance
axiale (D2) égale à 0.875 fois ladite deuxième longueur totale (L2), et pour ladite
première (31) desdites lames une première distance axiale (D1) égale à 0.175 fois
ladite première longueur totale (L1).
17. Mouvement (100) selon la revendication 13 ou 14, caractérisé en ce que ledit guidage flexible est réalisé par un pivot à lames à centre de rotation déporté
constituant un pivot virtuel, dont l'encastrement des lames (31 ; 32) dans des logements
(51 ; 52) que comporte ledit mobile central (1) ou ledit élément inertiel (3) résulte
d'une précontrainte angulaire de 0.15 radian, en ce que l'angle au sommet que forment les directions des encastrements desdites lames (31
; 32) au niveau dudit pivot virtuel est de 52.642°, et en ce que la distance entre ledit pivot virtuel et l'encastrement le plus proche est égale
à 0.268864 fois la longueur de chacune desdites lames (31 ; 32) entre leurs encastrements
à l'état libre avant la précontrainte de leur extrémité.
18. Mouvement (100) selon l'une des revendications 13 à 17, caractérisé en ce que ledit guidage flexible est compensé thermiquement, et comporte des lames en silicium
oxydé.
19. Mouvement (100) selon l'une des revendications 1 à 18, caractérisé en ce que ledit résonateur rotatif (10) comporte, articulés avec certains dits éléments inertiels
(3), des éléments de liaison cinétique supplémentaires (5) constituant avec lesdits
éléments inertiels (3) une structure de type pantographe, et qui sont agencés pour
augmenter le déploiement radial dudit résonateur rotatif (10) en limitant sa hauteur
selon ledit axe central (A).
20. Mouvement (100) selon l'une des revendications 1 à 19, caractérisé en ce que ledit mouvement (100) comporte au moins un axe principal (P) d'affichage par aiguilles
ou disques, et en ce que ledit axe central (A) est parallèle audit axe principal (P).
21. Mouvement (100) selon l'une des revendications 1 à 20, caractérisé en ce que ledit mouvement (100) comporte au moins un axe principal (P) d'affichage par aiguilles
ou disques, et en ce que ledit axe central (A) est perpendiculaire audit axe principal (P).
22. Mouvement (100) selon l'une des revendications 1 à 21, caractérisé en ce que ledit mobile de sortie dudit rouage (300) est une vis sans fin.
23. Mouvement (100) selon l'une des revendications 1 à 22, caractérisé en ce que ledit résonateur rotatif (10) comporte seulement deux ou trois dits éléments inertiels
(3).
24. Mouvement (100) selon l'une des revendications 1 à 23, caractérisé en ce que le pivotement dudit mobile central (1) est effectué sur au moins un pivot magnétique.
25. Montre mécanique (1000) comportant au moins un mouvement (100) selon l'une des revendications
1 à 24.
RÉFÉRENCES CITÉES DANS LA DESCRIPTION
Cette liste de références citées par le demandeur vise uniquement à aider le lecteur et ne fait pas partie du document de brevet européen. Même si le plus grand soin a été accordé à sa conception, des erreurs ou des omissions ne peuvent être exclues et l'OEB décline toute responsabilité à cet égard.
Documents brevets cités dans la description